一、基本信息
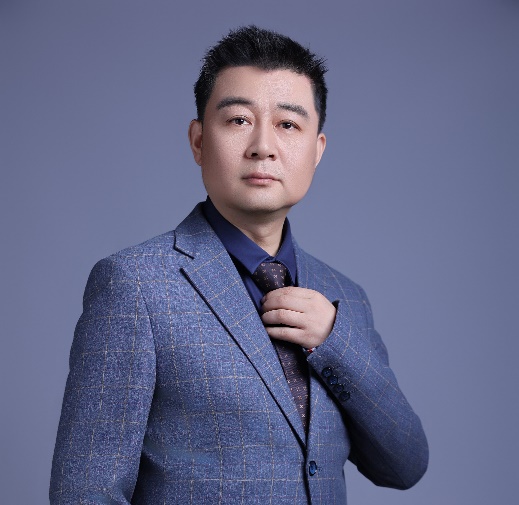
出生年月:1973年2月
职称:教授
最高学位:博士研究生
主要研究方向:具身智能机器人/共融机器人、认知与神经科学启发的人工智能、先进控制理论与技术、物理信息系统。
导师类别:博导、学硕、专硕
工作单位:人工智能学院机器人工程系
招生信息:
欢迎数学/英语基础好、较强的动手实践与程序开发能力的自动化、机器人工程、人工智能、计算机、电子信息、机械工程及其自动化、数学与统计等相关专业同学联系和报考。
二、教育及工作经历
2026.07-至今 武汉理工大学,人工智能学院机器人工程系,教授
2022.07-2026.07武汉理工大学,自动化学院机器人工程系,教授
2021.09-2022,7武汉理工大学,自动化学院自动化系,教授
2010.12-2021.9武汉理工大学,自动化学院自动化系,副教授
2009.12-2010.12美国史蒂文斯理工学院和罗德岛大学,ECBE,访问学者
2006.04-2009.12武汉理工大学,自动化学院自动化系,副教授
2002.09-2006.04北京科技大学,信息学院,控制理论与控制工程,博士
1996.09-1999.06华中理工大学(现华中科技大学),计算机学院,计算机应用,硕士
三、荣誉情况
湖北省一流课程负责人、校级优秀共产党员、校师德先进个人、校教育教学先进个人、校青年教学名师等。
四、近期主持的科研项目及其他
机器人工程系系主任、智能机器人与普适计算(AIRPC)团队负责人。IEEE自适应动态规划和强化学习技术委员会委员,亚太人工智能协会高级会员,中国人工智能协会智能机器人专业委员会委员、中国自动化学会认知计算与系统专业委员会委员,中国自动化学会自适应动态规划和强化学习委员会委员。担任EECR2023、ICACAR2024等多个会议的程序委员会主席和论坛主席, 《IEEE Transactions on Neural Networks and Learning System》,《IEEE Transactions on Cybernetics》,《IEEE Transactions on Industrial Electronics》等期刊和ICRA、IROS、ICONIP、ICIRA等会议审稿人。
近年来主持国家自然科学面上基金项目1项,主持湖北省自然科学基金面上项目1项,主研湖北省重点研发项目1项、主研国家自然科学面上项目2项,主持湖北省级教研项目1项。在国内外A类期刊和重要国际会议上发表SCI/EI收录论文70多篇,出版者专著1部。已授权发明专利/软件著作权20余件,完成央企、骨干国企和科技民企委托的多项技术产品研发和工程攻关工作。课题组有协作机器人、移动机器人、SCARA、五指灵巧手、运动捕捉系统、六维力传感/RGBD/ IMU传感器、GPU、伺服系统等多种科研仪器设备.
1.国家自然科学基金面上项目:面向人机合作协同的机器人运动技能获取和执行研究,主持
2.湖北省自然科学基金面上项目:基于G2E的近似动态规划及移动机器人自主控制应用,主持
3.国家自然科学基金面上项目:制造协作网的形成及合作演化机制的研究,主研
4.国家自然科学基金面上项目:网络簇多吸引子协调切换及其多目标流易联想研究,主研
5.湖北省重点研发项目:基于精细化养殖的智能饲喂机研究与产业化,主研
6.企业委托:智能阀门研磨与加压测试工作站研制(机器人制造),主持
7.企业委托:刹车带维修智能产线项目(机器人制造),主持
8.企业委托:蟠龙菜生产核心功能自动化系统开发(机器人制造),主持
9.湖北省级教研项目:基于四位一体协同创新的自动化专业新工科人才培养模式改革与实践,主持
五、近期代表性学术成果
代表论文:
[1] Fu, Jian; Shen, Siyuan; Fu, Yuxiang; Xiang, Kui; Rotational Impedance Formulation in a Unified Viewpoint of Lie Algebra, IEEE Robotics and Automation Letters, 2025, 10(4): 3454-3461(ICR Q1)
[2] Fu, Jian; Teng, Xiang; Cao, Ce; Ju, Zhaojie; Lou, Ping ; Robot Motor Skill Transfer With Alternate Learning in Two Spaces, IEEE Transactions on Neural Networks and Learning Systems, 2021, 32(10): 4553-4564(中科院1区)
[3]Yan, Y., Fu, J. & Sun, J. Predefined-time adaptive optimized tracking control for fractional-order switching systems under DoS attacks. International Journal of Dynamics and Control 14, 269 (2026).(JCR Q1)
[4]Fu, Jian; He, Haibo; Zhou, Xinmin ; Adaptive Learning and Control for MIMO System Based on Adaptive Dynamic Programming, IEEE Transactions on Neural Networks, 2011, 22(7): 1133-1148(中科院1区)
[5]Fu, Jian;Du, Jinyu;Teng, Xiang;Fu, Yuxiang;Wu, Lu;Adaptive Multi-Task Human-Robot Interaction Based on Human Behavioral Intention, IEEE ACCESS,2021 (JCR Q1)
[6] Fu, Jian;Li, Cong;Teng, Xiang;Luo, Fan;Li, Boqun;Compound Heuristic Information Guided Policy Improvement for Robot Motor Skill Acquisition, Applied Sciences-Basel,2020 (JCR Q1)
[7] Yingbo Liang;Jian Fu; Watershed Algorithm for Medical Image Segmentation Based on Morphology and total Variation Model, International Journal of Pattern Recognition and Artificial Intelligence,2019,(JCR Q2)|
[8]傅剑,申思远,殷鑫磊,等.基于李代数的旋转阻抗控制[J].华中科技大学学报(自然科学版), 2025, 53 (11) 80-84
[9]傅剑,滕翔,曹策,等.融合KCCA推断强化学习的机器人智能轨迹规划[J].华中科技大学学报(自然科学版), 2019, 47 (11) 96-102
[10]傅剑,陈思明,庞牧野,等.基于双空间交替学习的机器人运动技能获取[J].华中科技大学学报(自然科学版), 2017, 45 (10) 90-94+110
专著
[11]傅剑 智能机器人-从技能传递到人机协作,武汉理工大学出版社, 2022.
六、讲授课程:
1.研究生课程:控制科学与控制工程专题
2.本科生课程:机器人学、电器控制与可编程序控制器
七、实验室主页链接:
中文:https://sunbeachseayou.github.io/zh/
英文:https://sunbeachseayou.github.io/en/